
2026年10月7日,浙江省人民医院手外科和修复重建外科杨晓东教授团队应用「迪视医疗」自主研发的“迪视灵锋”显微外科手术机器人,成功为一名右上肢机械压伤致功能障碍患者实施皮瓣移植修复手术,由杨晓东主任、索岩医师、方仁鹏医师联合顺利完成手术。这是“迪视灵锋”多中心注册临床试验的首例皮瓣手术入组,标志着国产显微外科手术机器人在创伤显微修复领域迈出关键一步。
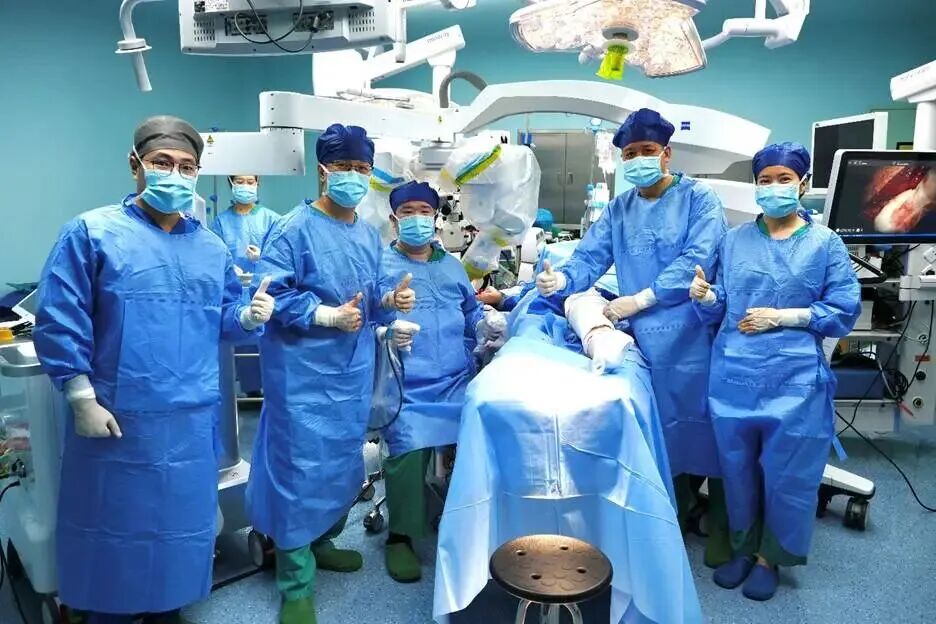
首台手术团队
01 临床挑战:创伤后右上肢功能严重受损
数月前,患者右上肢不幸遭机械严重挤压伤,在当地医院急诊修复植皮手术,遗留右前臂及手部畸形伴功能障碍,严重影响工作与生活。经手外科团队详细评估后,决定行“右上肢疤痕组织切除+虎口开大+功能重建+游离股前外侧皮瓣移植修复创面手术”,该手术成功的关键是切取患者自身大腿带血供的皮瓣组织,覆盖右上肢缺损创面,并在显微镜下将皮瓣血管与受区血管一一吻合,重建血液循环,让移植在上肢的皮瓣顺利成活。
02 显微镜下的“微米之战”
皮瓣移植的成败,很大程度上取决于直径约一毫米、甚至更细的血管吻合质量。缝线比头发丝还细,进针、出针、打结全在方寸之间完成;而人手固有的生理性震颤会被显微镜成倍放大——哪怕一次极轻微的抖动,都可能损伤血管内膜,导致血管栓塞或血管危象发生,威胁整个皮瓣的成活。在血管吻合阶段,由杨晓东主任指导,索岩医师协同,方仁鹏医生则坐上“迪视灵锋”主操作端熟练操控机器人,机器人系统将其手部动作按比例缩小,同步滤除生理性震颤,把操作精度推向微米级;从端机械臂精准复现每一个缝合动作,缝合线在毫米级血管壁上平稳穿行。在机器人辅助下,顺利完成皮瓣动静脉三组血管的吻合,手术顺利结束,术后皮瓣血运良好。
03 首例皮瓣入组,国产显微外科机器人加速落地
作为“迪视灵锋”多中心注册临床试验的首例皮瓣手术入组病例,本例手术初步验证了手术机器人在皮瓣移植与创伤显微修复场景中的应用潜力,也为后续多中心病例连续入组积累了重要的临床经验与数据。值得关注的是,2026年9月“迪视灵锋”刚在浙江省人民医院完成淋巴水肿适应症的多中心注册临床试验的全国首例受试者入组。如今机器人辅助皮瓣移植手术再次新的突破——“迪视灵锋”正从超显微领域向更广泛的显微外科手术场景稳步拓展。
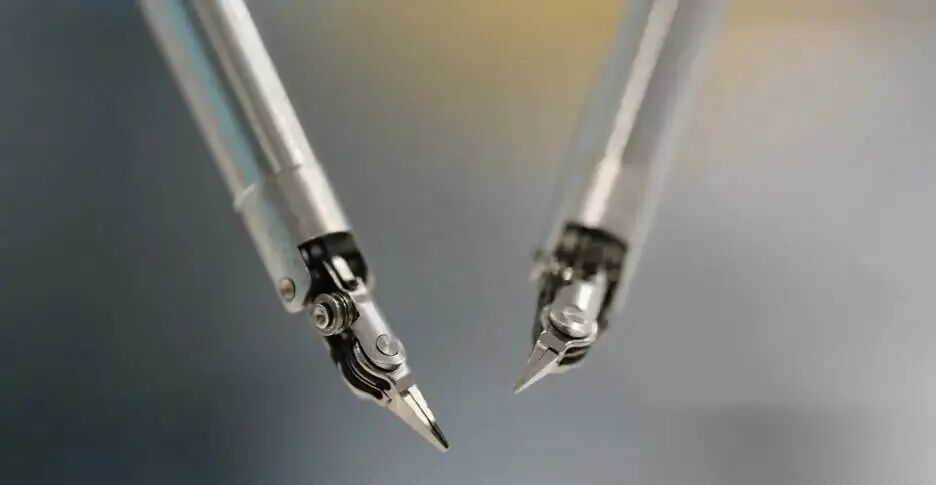
机器人器械末端图,尖端为0.1mm
杨晓东教授表示:“游离皮瓣移植术是一场高精度、高强度、高难度的显微手术,显微手术极为精细,显微解剖的皮瓣依靠直径通常在0.5-1.5mm之间甚至更细的穿支血管(动脉与静脉)供血,血管穿行在肌肉、筋膜、脂肪中、解剖变异多游离难度大,不能损伤、过度牵拉,否则引起血管痉挛与血栓则功亏一篑。显微血管缝合难度大,需要在0.5-1.5mm的管道上缝合8-12针,采用的缝合针比头发丝还细,缝合过程边距需要针距、边距均匀,不能有张力、扭转、成角,一针没缝好,就可能形成血栓导致皮瓣坏死。显微手术强度很大,手术时间一般在4到13个小时不等,取决于具体的手术方案和患者的解剖条件,对医生体力耐力是重大考验。游离皮瓣移植术对术者徒手精细操作能力、体力耐力、临床能力有非常高的要求。显微手术机器人的出现有望显著降低微米级手术操作难度、减轻术者的操作压力与疲劳度,缓解降低显微外科手术医生的腰颈手腕职业病,进一步保障了手术质量提高患者的治疗效果。‘迪视灵锋’显微外科手术机器人特有的微米级操作力、抖动滤除、微型腕式器械,显著提高了医生的微米级操作能力、滤除了人手震颤从而实现更稳定、更精准、更灵活的精细显微操作,给显微外科医生带来了全新的手术体验与手术效果,具有丰富的实际操作价值与想象空间。”
来源:迪视医疗
©2021 磐霖资本保留所有权利 沪ICP备10037119号-1  沪公网安备 31011502019370号